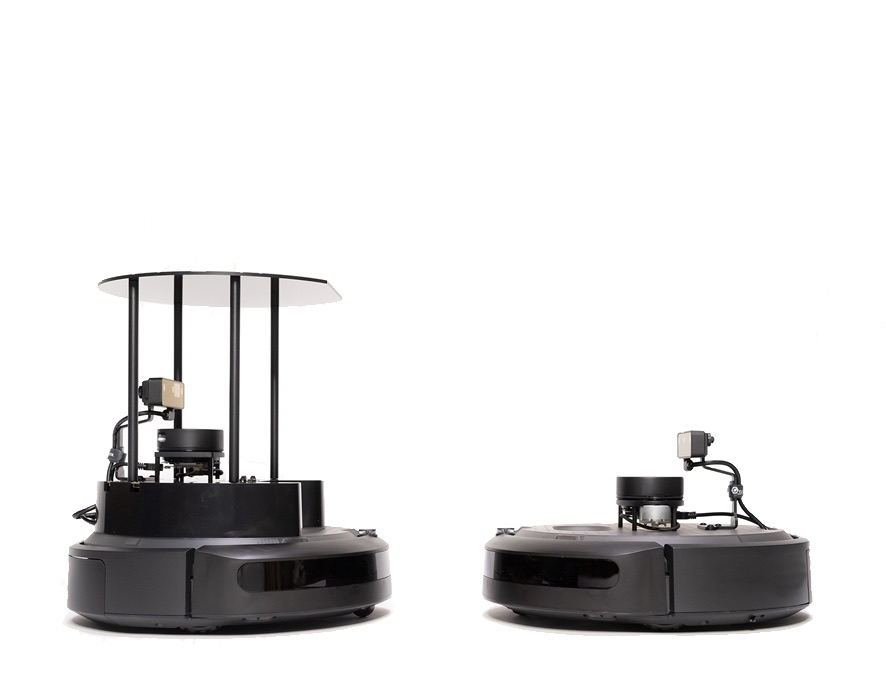
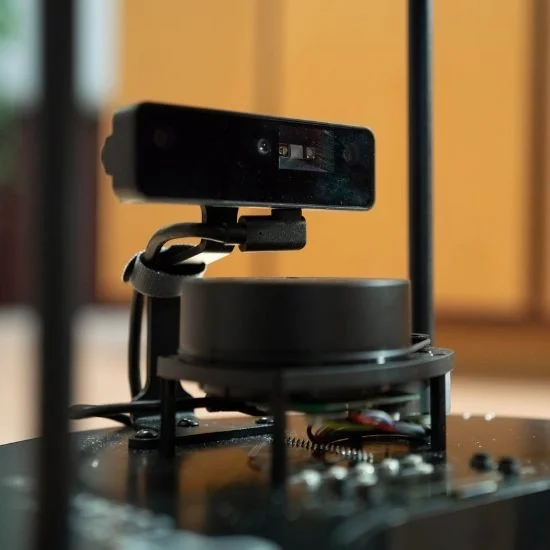
Créditos da foto: Clearpath
Plataforma de código aberto para robôs móveis TurtleBot4 Clearpath
Encontre mais informações sobre o produto abaixo.
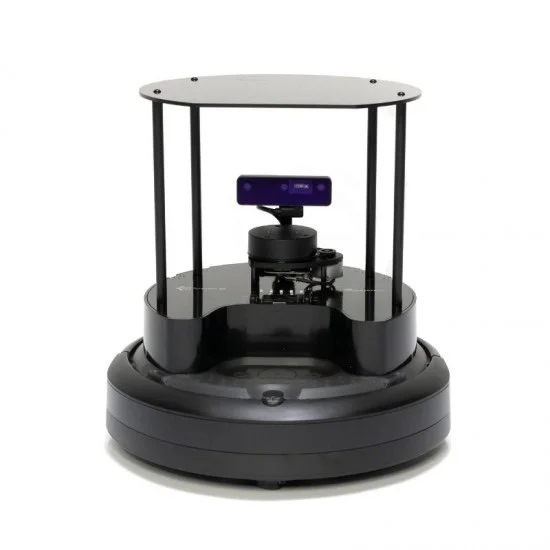
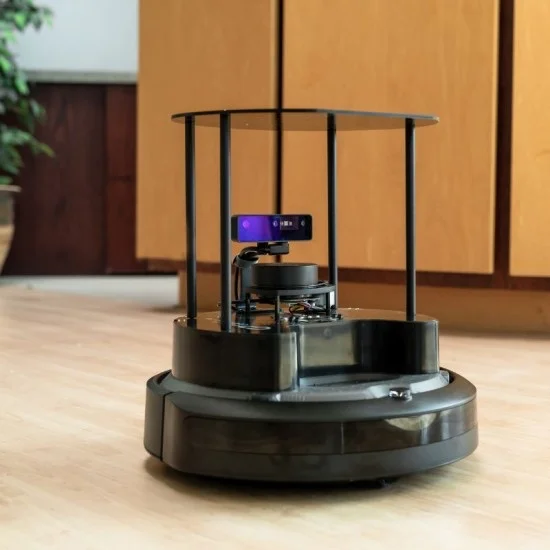
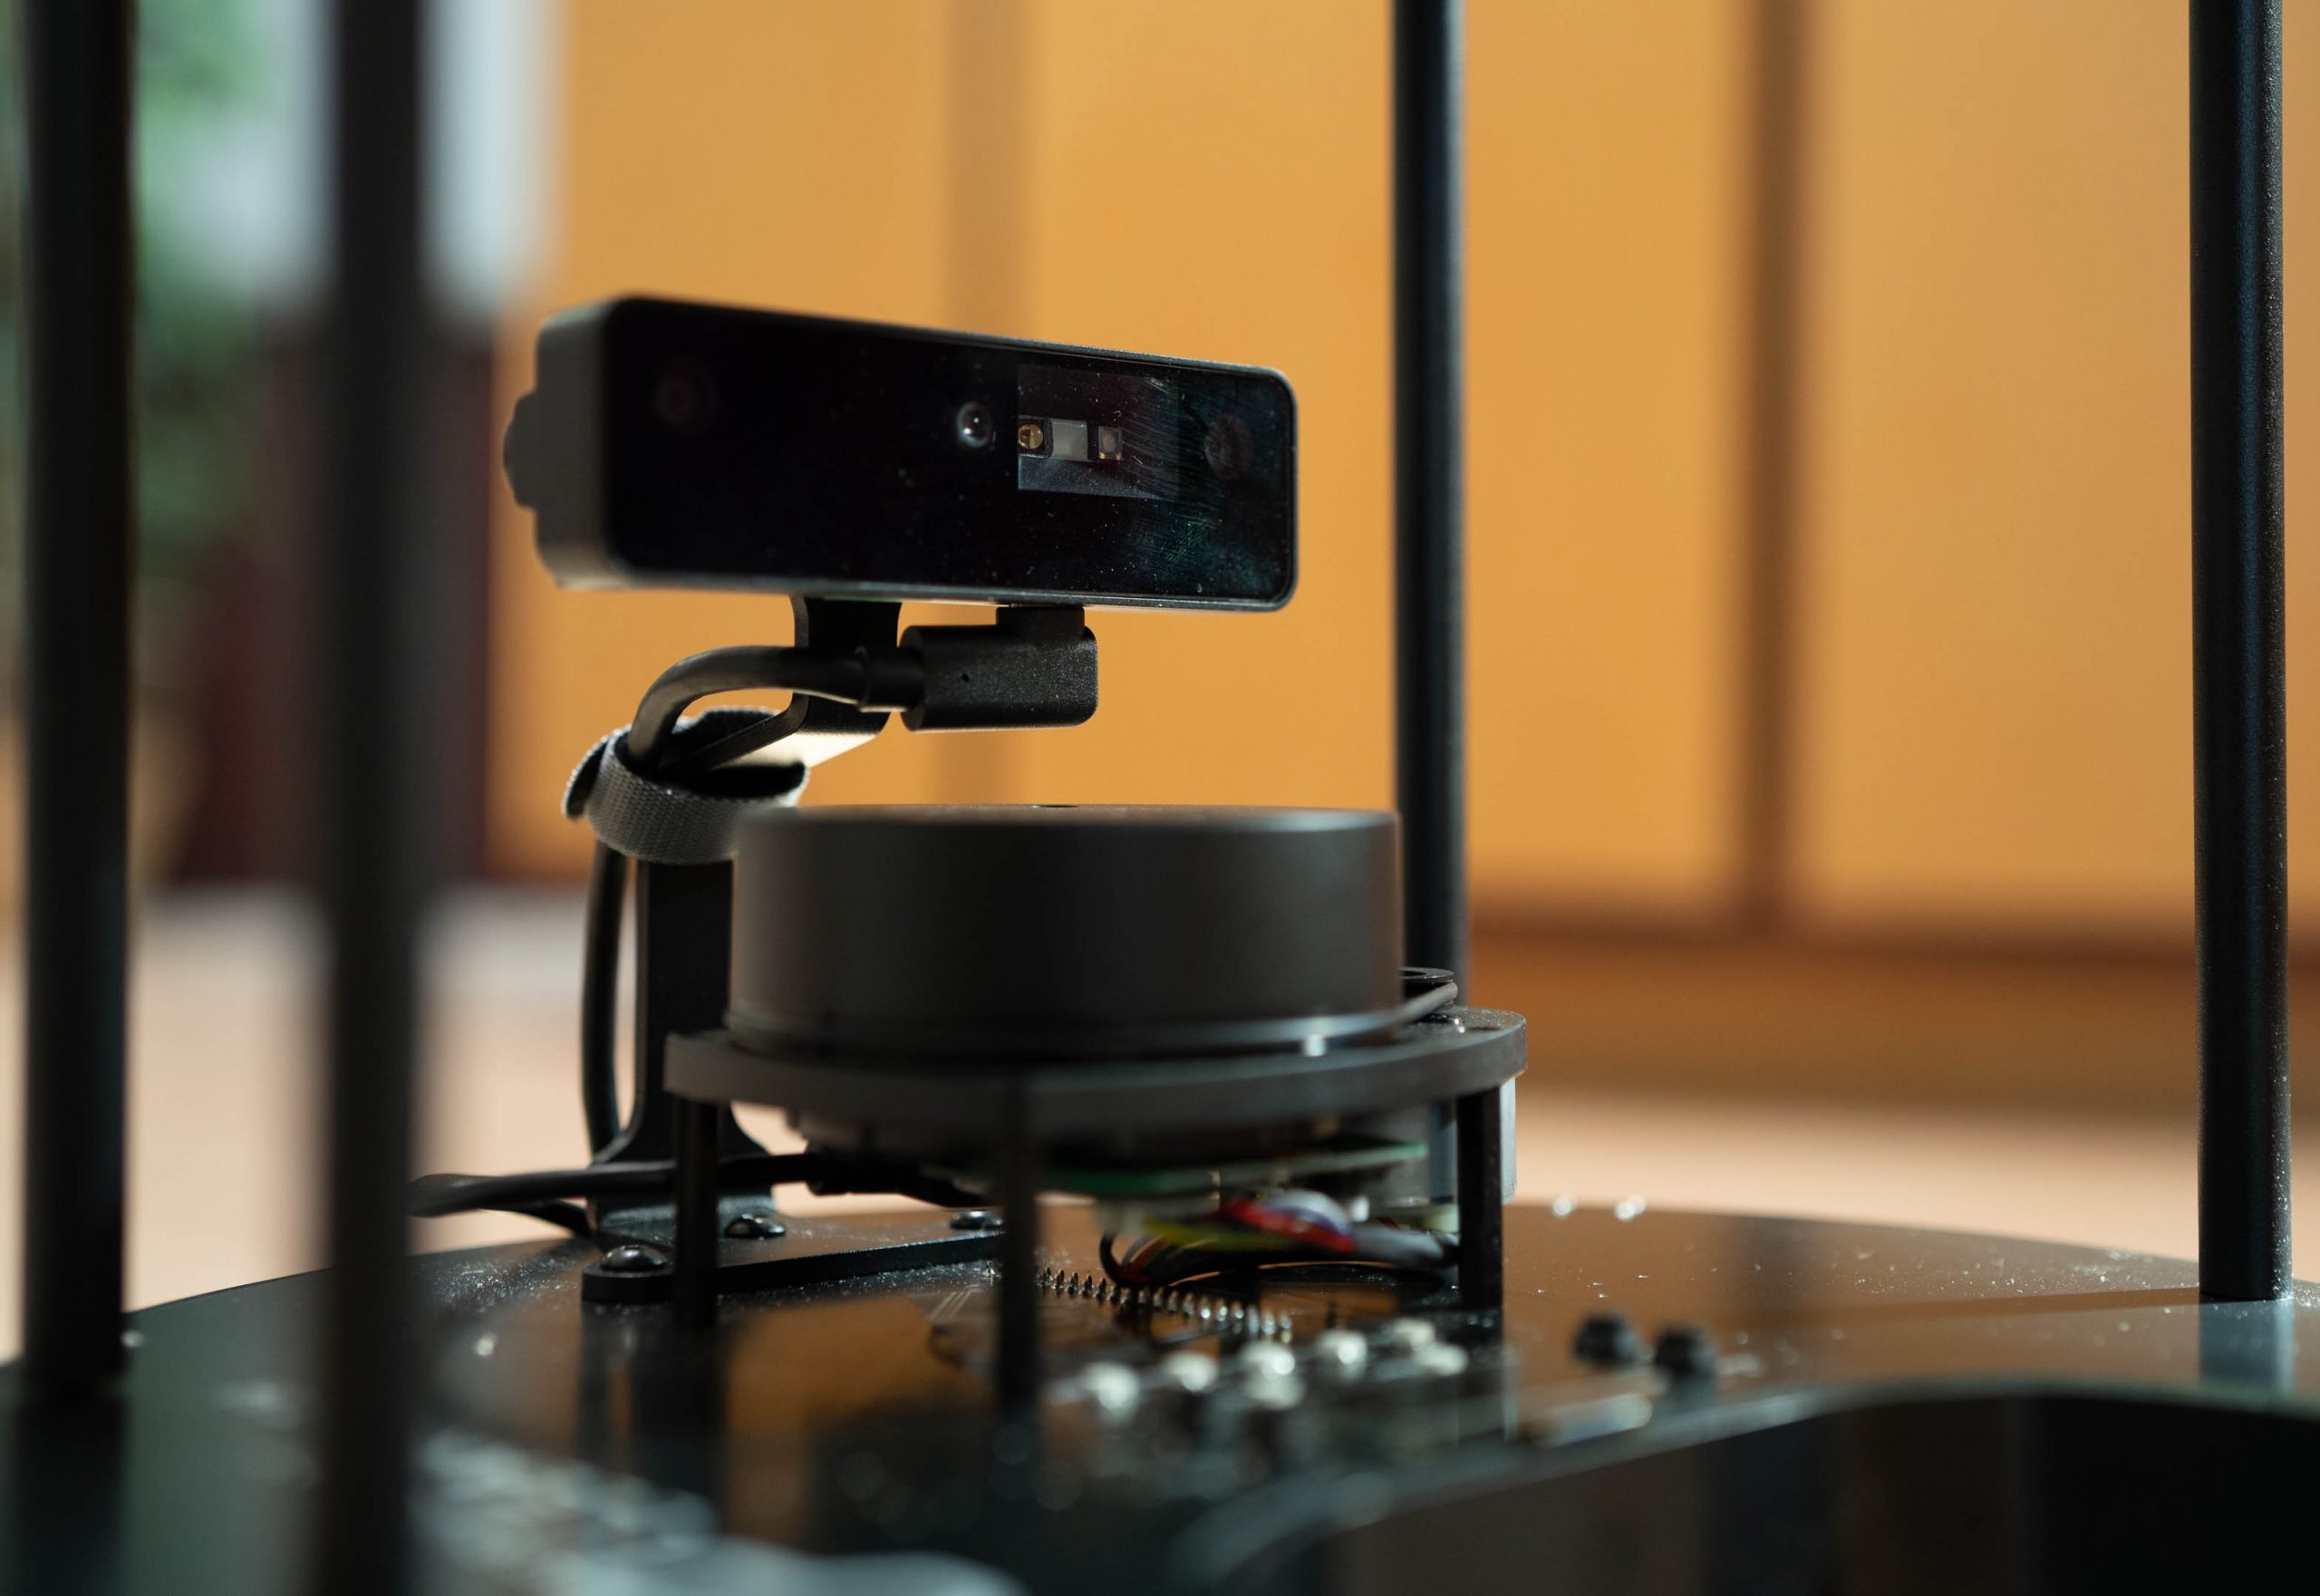
Equipado com um potente Raspberry Pi 4 executando ROS 2, uma câmera estéreo espacial OAK-D AI, um LiDAR 2D e muito mais. Todos os componentes foram perfeitamente integrados para fornecer uma plataforma de desenvolvimento e aprendizado pronta para uso. Aproveite a próspera comunidade de desenvolvedores ROS de código aberto e comece a aprender robótica desde o primeiro dia.
COMECE RAPIDAMENTE
O TurtleBot 4 vem totalmente montado com o ROS 2 pré-instalado e configurado, juntamente com documentação detalhada do usuário, um modelo de simulação do Ignition Gazebo, código de demonstração e um conjunto de tutoriais, permitindo que você comece a desenvolver aplicativos de robótica rapidamente.
EMBALAGEM DO SENSOR
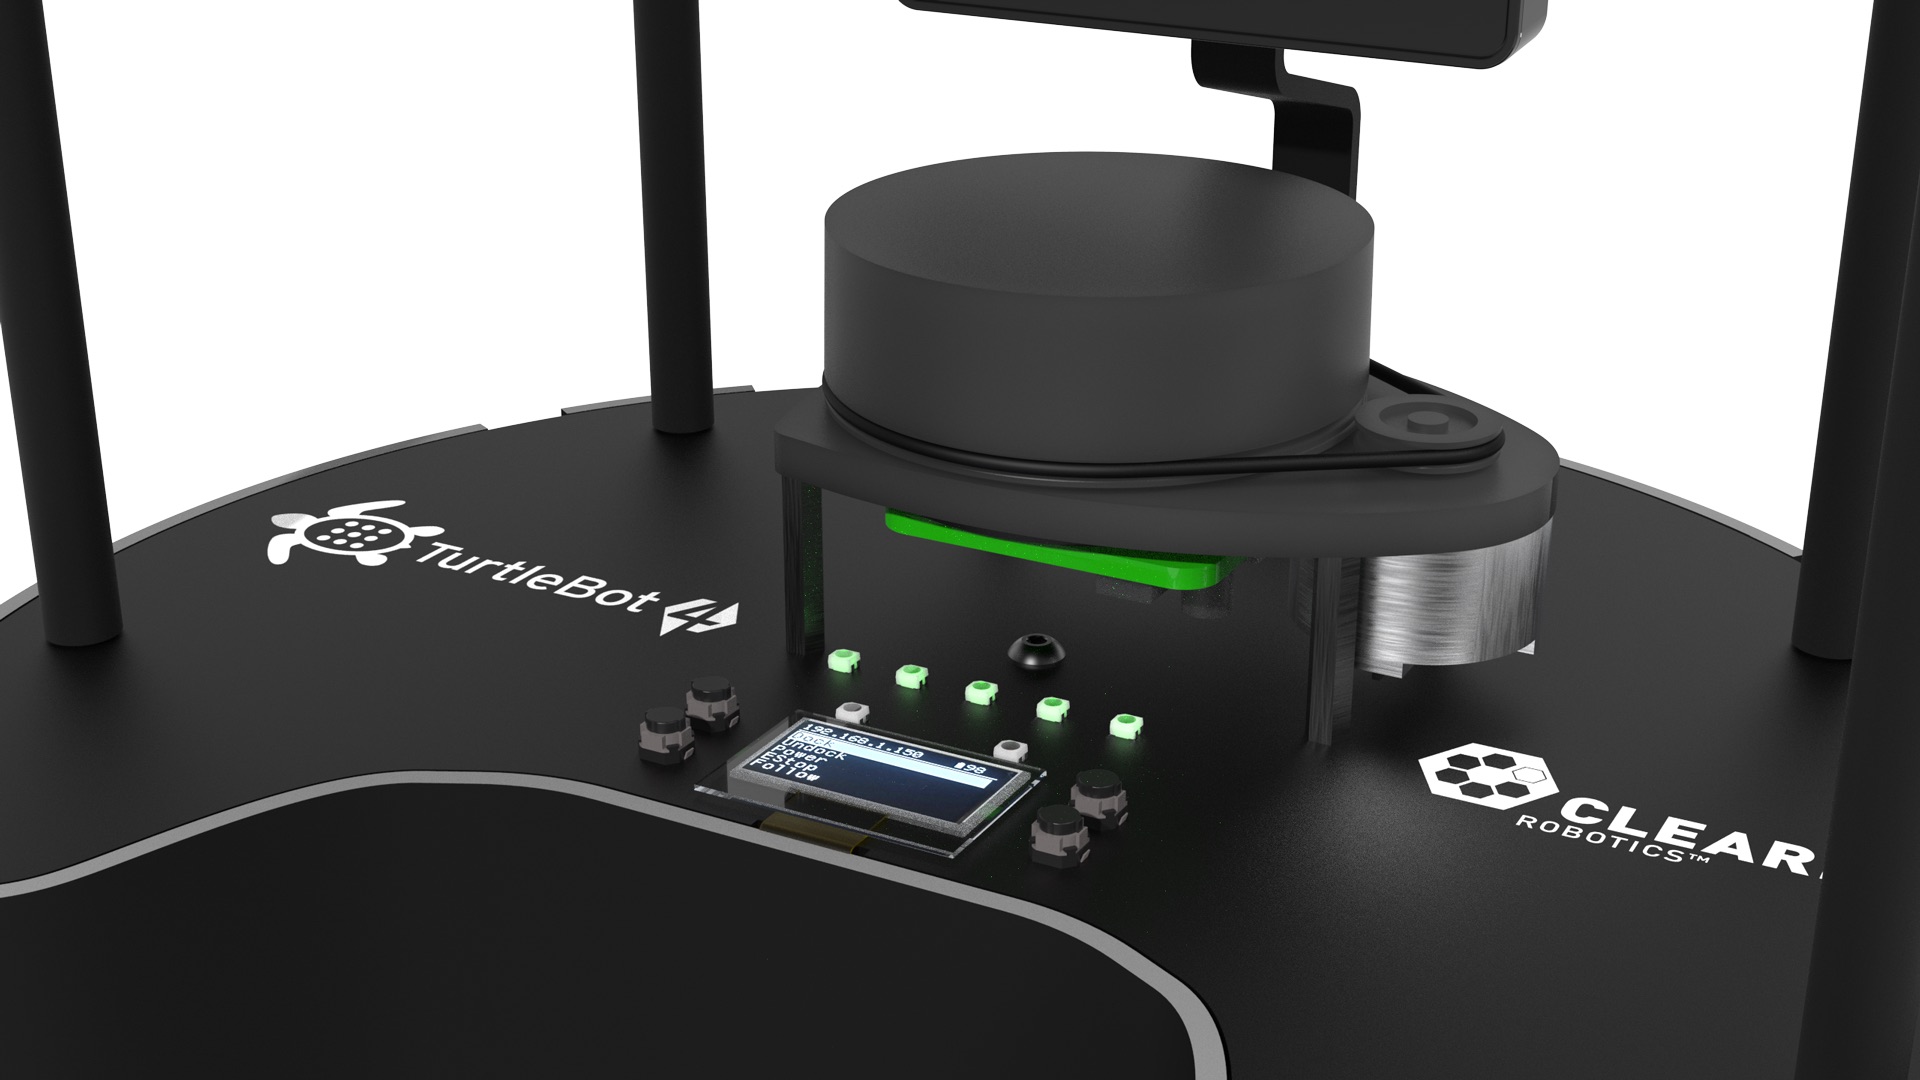
O TurtleBot 4 vem com uma gama de sensores integrados, ideais para diversas aplicações robóticas. Os sensores de bordo incluem a câmera estéreo espacial OAK-D com IA, Lidar 2D, IMU, sensor óptico de rastreamento de solo, codificadores de rodas, infravermelho, detecção de penhascos, solavancos, detecção de deslizamentos e muito mais. Todos os sensores de bordo estão disponíveis como tópicos ROS por meio da API ROS 2 conectada à rede.
MOBILIDADE MODERNA
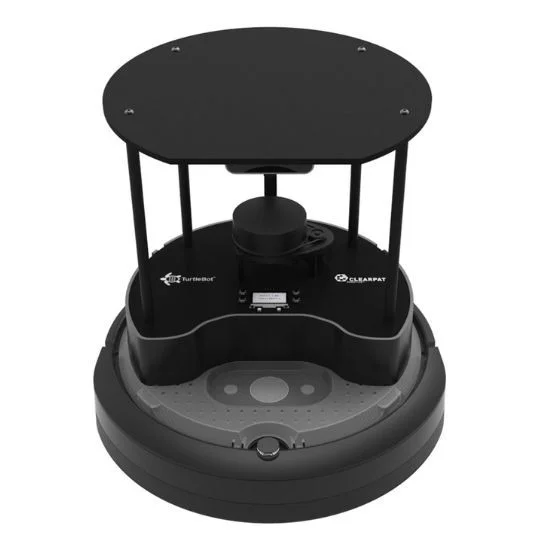
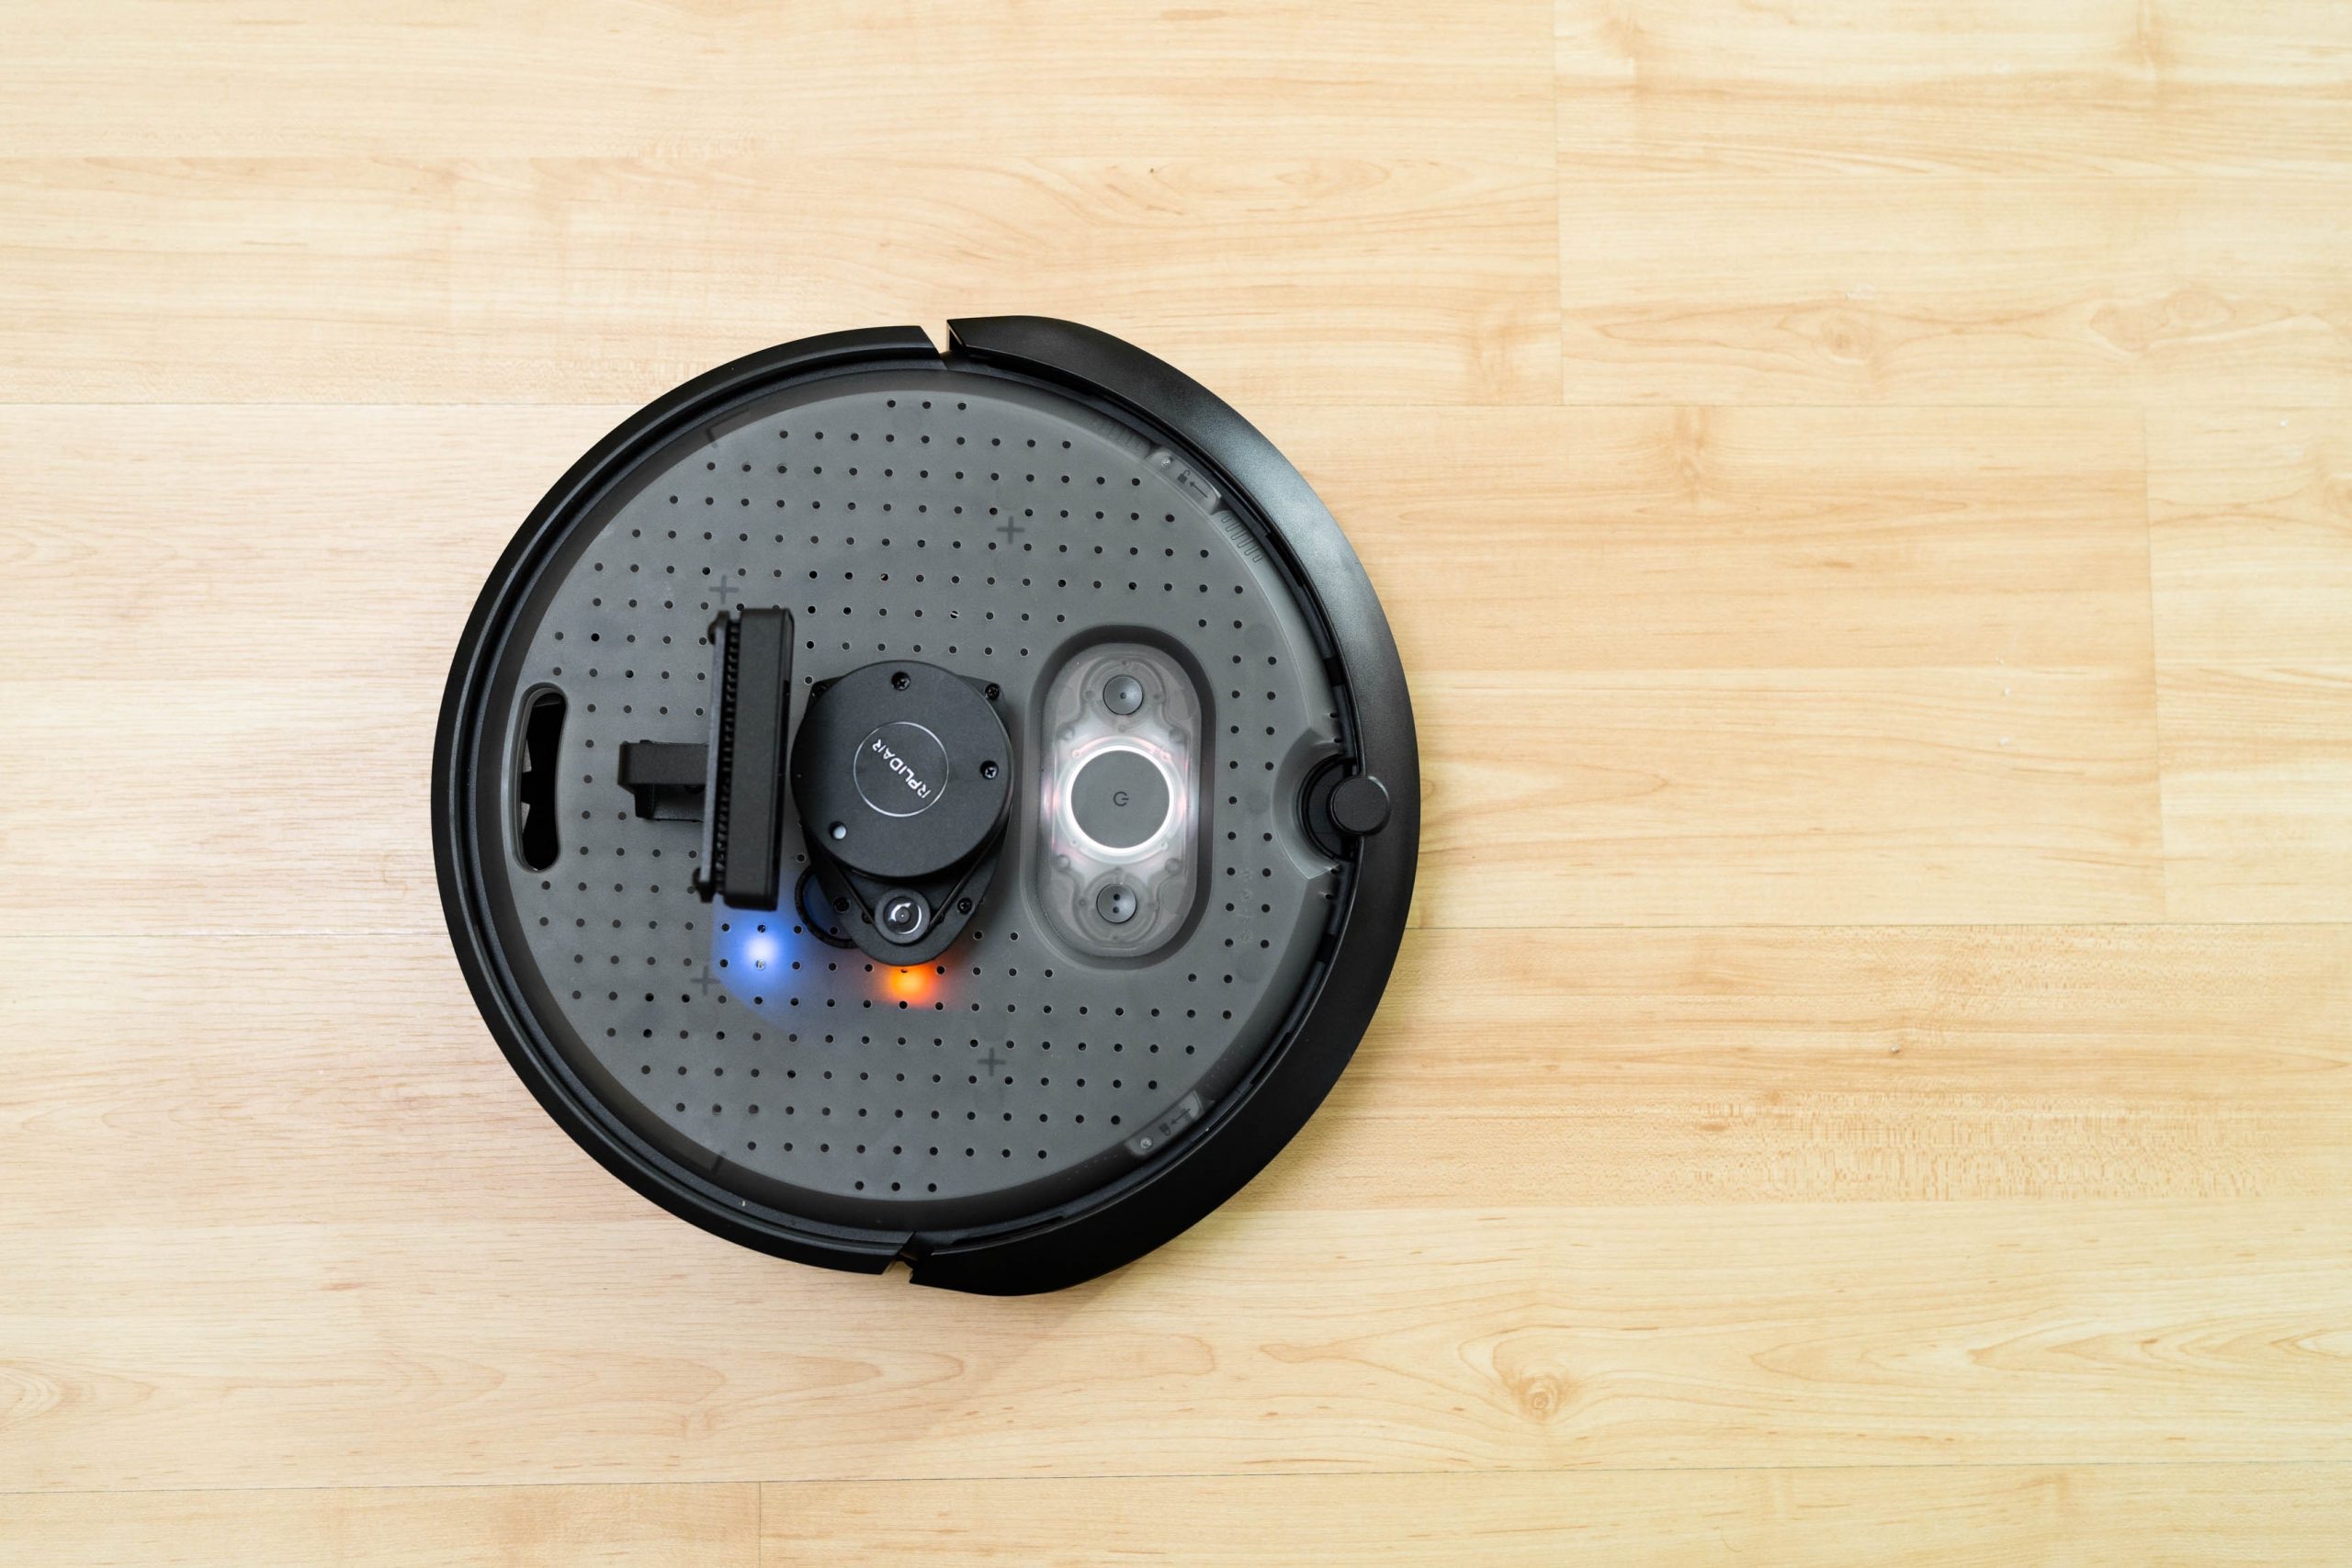
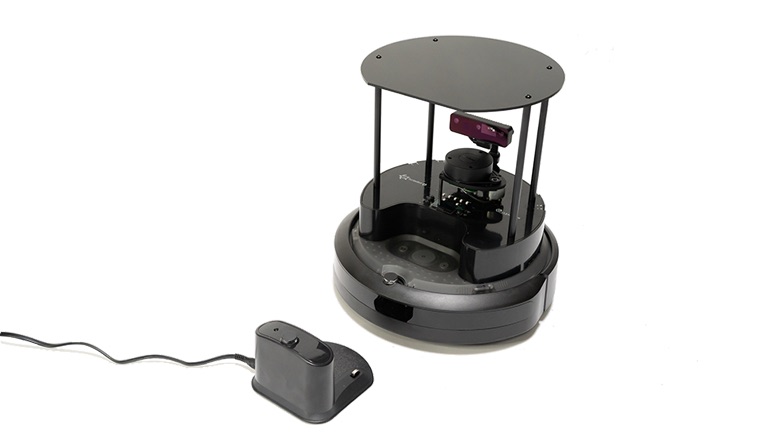
O TurtleBot 4 é construído sobre o robô educacional iRobot® Create 3 — uma base móvel robusta que oferece uma gama de sensores inteligentes para localização e posicionamento precisos, uma capacidade de carga útil de 9 kg pronto para uso e até 15 kg com configuração personalizada, e uma velocidade máxima de 306 m/s. O Create 3 possui uma interface ROS independente e, ao contrário dos TurtleBots anteriores, inclui baterias integradas e uma estação de carregamento.
CONSTRUIR E DESENVOLVER
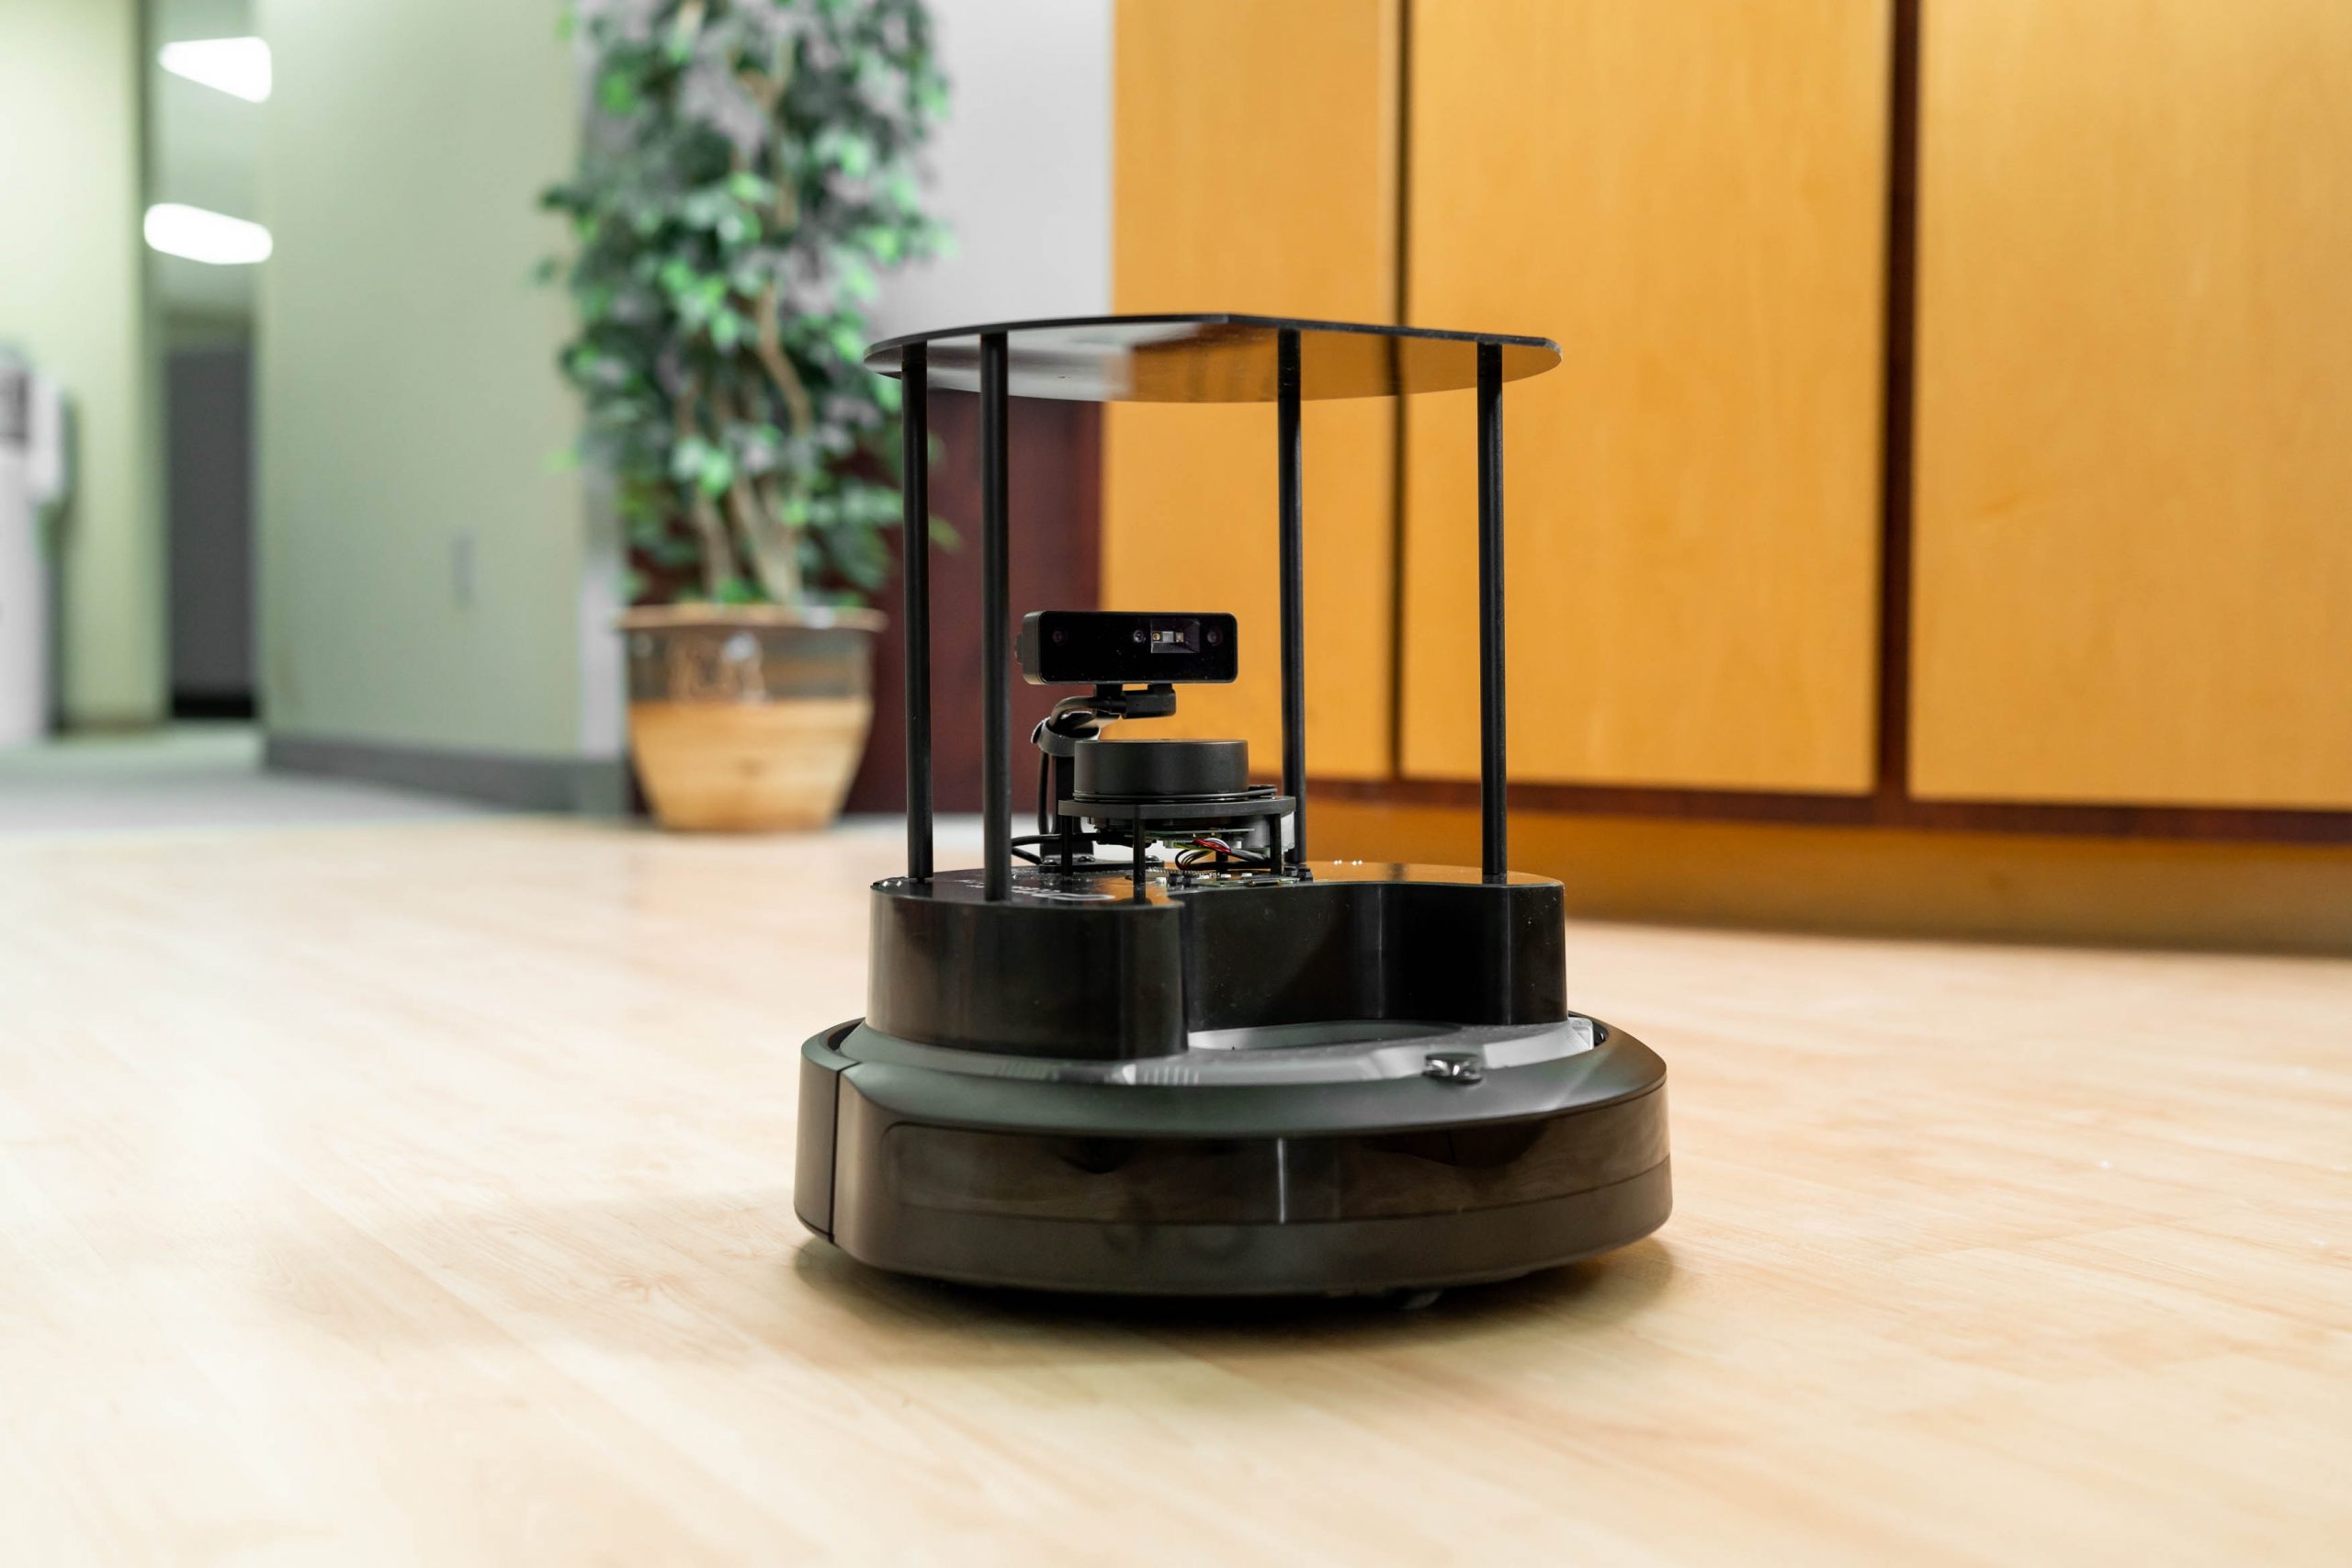
Depois de dominar o básico, expanda facilmente os recursos do TurtleBot 4 adicionando seus próprios sensores e cargas úteis personalizados. Portas USB acessíveis, cortes de energia e uma placa de montagem superior facilitam a integração de hardware e componentes de terceiros. Com o ROS 2 e seu suporte para micro-ROS, expandir e integrar microcontroladores embarcados é mais fácil do que nunca.
SUPORTE DE CÓDIGO ABERTO
O TurtleBot é uma plataforma de código aberto, e você pode obter o projeto e o software aqui . Incentivamos você a experimentá-lo, aprimorá-lo ou criar o seu próprio. Para cada TurtleBot 4 enviado, uma parte da receita é destinada à Open Robotics para apoiar o desenvolvimento, a distribuição e a adoção contínuos de software de código aberto na pesquisa e educação em robótica.